进入2026年后,智能驾驶行业的技术叙事正在发生一次根本性的转向。当行业还在围绕“端到端”的数据闭环与场景覆盖率进行军备竞赛时,头部玩家已经开始将讨论引向一个更底层的维度——物理世界规律的预训练。
2026年被频繁称为“物理AI元年”。从北京车展到CVPR 2026,智能驾驶的技术叙事正在从端到端走向物理AI基座模型。过去几年的竞争主要集中在数据量的堆积与场景覆盖上,而现在的核心命题已变为:如何通过通用化的物理智能与多模态理解,降低跨域、跨类、跨国的适配成本。
在这场转向中,几家头部企业选择了不同的路径,却指向了同一个方向。
卓驭科技正式推出“移动物理AI,智能一切移动”战略,并发布了行业首个原生多模态基础模型。这套模型在预训练阶段直接注入物理世界的通用规律——惯性、摩擦力、碰撞代价——支持视频、文本、动作、语音、地图等多模态信息的统一表征输入。
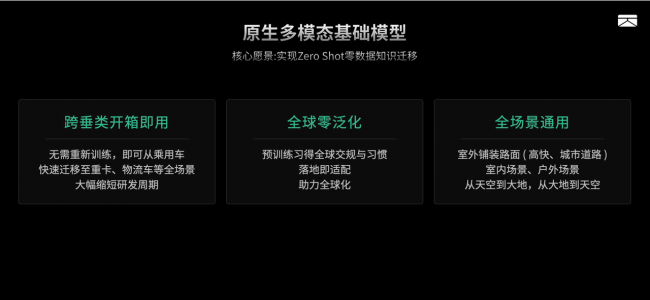
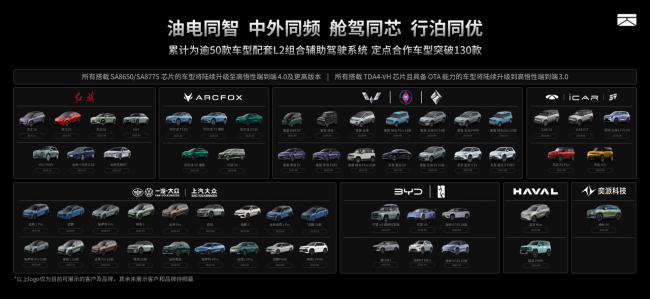
与其他VLA方案不同,卓驭的模型没有显式的语义翻译环节,“所有模态在统一框架下完成训练,消除了翻译延迟与信息损耗,目标是实现零样本知识迁移”。这意味着模型能在未专门训练过的场景中,仅凭对物理规律的理解做出决策。红旗天工S概念车已率先搭载基于该模型的全新一代架构,瞄准L3/L4级高阶智能驾驶。目前,卓驭已携手35家合作客户,累计量产车型超50款,定点车型突破130款。
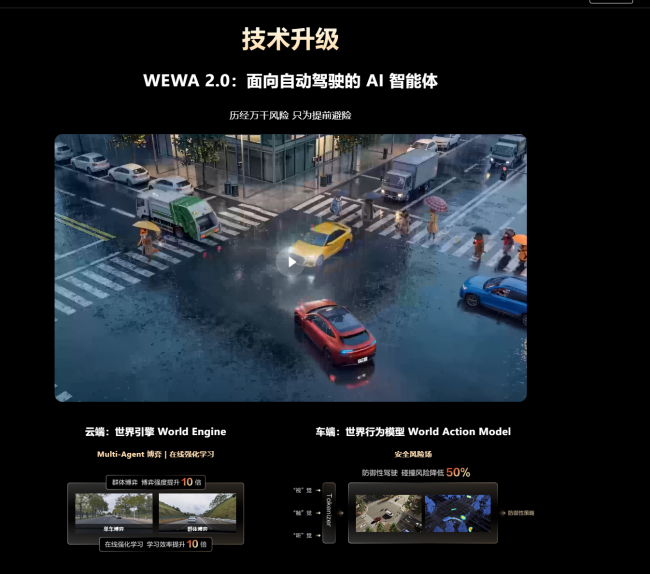
华为的路径是另一套解法。2026年4月,华为乾崑技术大会正式发布乾崑智驾ADS 5,采用WEWA 2.0架构。云端世界模型首次引入“多智能体博弈”机制,所有交通参与者都作为智能体参与交互,博弈强度提升10倍;车端世界行为模型首次引入安全风险场理论,实时生成风险热力图辅助决策,可将碰撞风险再降低50%。在感知硬件层面,ADS 5搭载了全球量产最高规格的896线双光路图像级激光雷达。
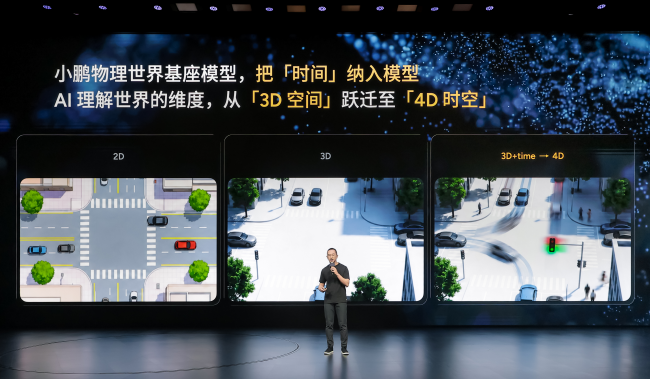
另一边的则是小鹏第二代VLA大模型的重大升级,核心是让AI开始真正理解时间——从过去对物理世界的静态3D空间理解,进一步走向动态4D时空理解。全新引入的Infini-VLA长时序架构,让模型“记得前30秒的世界”,驾驶判断拥有更长的上下文;端到端响应速度提升300%。小鹏同时首次推出Master Agent整车大脑,实现VLA与VLM的驾舱融合,让整车第一次拥有一个统一大脑。
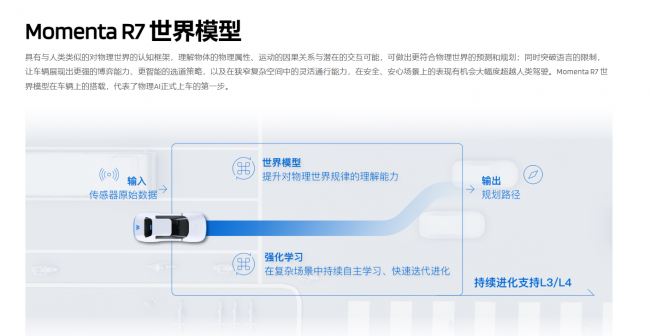
Momenta的R7强化学习世界模型同样于2026首发。R7采用三层架构:先通过海量真实驾驶数据预训练,将物理规律与因果关系压缩进模型;再通过世界模型仿真进行闭环推演;最后在世界模型中进行强化学习,让系统在接近真实的环境中反复探索与试错。Momenta已交付超过70款量产车型,累计定点车型数超过200款。
这场集体转向“基础模型”与“世界模型”的竞赛,折射出智能驾驶发展阶段的深刻变化。过去拼的是数据量的堆积,现在拼的是通用化物理智能与跨场景适配的效率。当智驾能力从汽车的专属配置,逐渐变成一切可移动载体的通用禀赋——那才是这场竞赛真正的终点。
责编:赵静雯
来源:芷江融媒体中心

!/ignore-error/1&pid=60543120 )
林涛主持召开全县溶洞污染排查整治工作调度会
!/ignore-error/1&pid=60375145 )
林涛在公坪镇调研
!/ignore-error/1&pid=60566085 )
芷江虫白蜡产业调研座谈会召开
!/ignore-error/1&pid=60513540 )
杨学锋以“四不两直”方式督导中秋国庆节前安全生产
!/ignore-error/1&pid=60399815 )
全县中秋国庆安全防范会议召开
!/ignore-error/1&pid=60399820 )
九届县人民政府2026年第7次常务会议召开
!/ignore-error/1&pid=60366140 )
林涛深入洞下场乡、碧涌镇调研督导重点工作
!/ignore-error/1&pid=60366010 )
杨学锋深入公坪镇、罗旧镇、水宽乡调研督导重点工作


下载APP
分享到
互联网新闻信息服务许可证:43120210063 湘ICP备2023035329号 投稿、举报邮箱:1975359175@qq.com 联系电话:0745-6822133
主管单位:中共芷江侗族自治县委宣传部
主办单位:芷江侗族自治县融媒体中心
版权所有:芷江侗族自治县融媒体中心